Vues : 0 Auteur : Éditeur du site Heure de publication : 2026-09-15 Origine : Site
Le traitement de lésions vasculaires complexes dans des environnements dynamiques comme l'artère fémorale superficielle (AFS) et l'artère poplitée présente un défi biomécanique majeur. Dans ces zones anatomiques, la compression externe continue, la torsion et la flexion des vaisseaux provoquent la fracture, la torsion ou la défaillance prématurée des stents rigides traditionnels. Les spécialistes vasculaires ont besoin d'un échafaudage robuste qui maintient la perméabilité de la lumière, s'adapte aux contraintes mécaniques incessantes et minimise les traumatismes de la paroi vasculaire sans succomber à la fatigue structurelle. Le Le stent en nitinol auto-expansible constitue la solution standard de soins pour ces environnements hostiles. Ses propriétés matérielles uniques, en particulier sa superélasticité, combinées à des processus de fabrication avancés et à des mécanismes de déploiement spécialisés, dictent les résultats cliniques et la sélection du dispositif. Nous comptons sur ces appareils pour naviguer dans une anatomie tortueuse où les options extensibles par ballon ne suffisent pas. Comprendre comment ces échafaudages fonctionnent in vivo aide les opérateurs à optimiser le succès des procédures, à atténuer les risques et à garantir la santé des vaisseaux à long terme pour les patients.
Supériorité matérielle : la superélasticité du nitinol permet au stent de se remettre des contraintes importantes et des déformations mécaniques sévères, ce qui le rend idéal pour les artères périphériques soumises à la flexion et à la compression.
Équilibre biomécanique : une fois déployés, ces stents appliquent une « force extérieure chronique » (COF) continue et faible contre la paroi du vaisseau tout en fournissant une force de résistance radiale (RRF) élevée contre la compression externe.
Mécanisme de déploiement : contrairement aux variantes extensibles par ballonnet, un stent en nitinol auto-extensible est contraint dans un cathéter de pose et s'ouvre de manière autonome lors de sa libération, nécessitant des techniques de manipulation spécifiques de l'opérateur pour garantir un placement précis.
Corrélation entre la conception et le résultat : l'épaisseur des entretoises, le frottement de surface et la conception de l'échafaudage influencent directement le taux de lésions vasculaires, la vitesse d'endothélialisation et l'hyperplasie néointimale ultérieure (resténose).
Table des matières
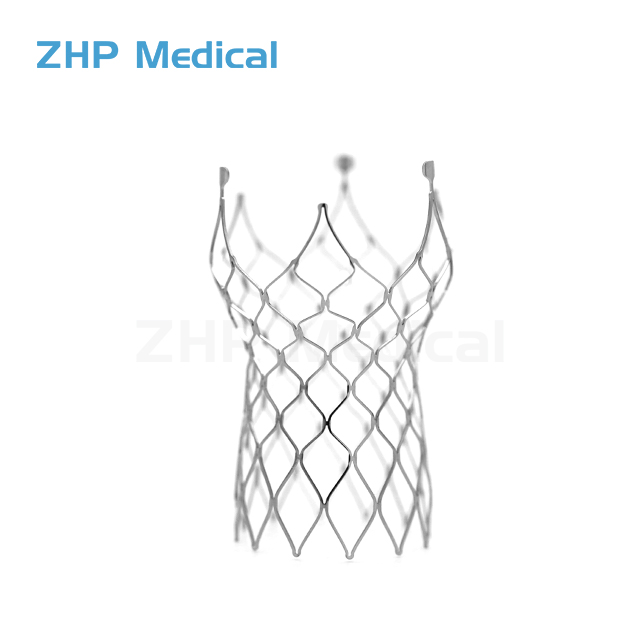
Le nitinol est un alliage nickel-titane quasi équiatomique qui peut se transformer de manière réversible entre les phases d'austénite rigide et de martensite flexible. Dans un Stent en nitinol auto-expansible , la température Af est généralement réglée en dessous de la température corporelle de sorte que le stent reste austénitique à 37°C et conserve sa forme expansée. Lorsqu'il est comprimé dans un cathéter d'administration, la contrainte transforme le matériau en martensite, permettant une déformation importante sans dommage permanent. Une fois libéré, il retourne à l'austénite et retrouve sa forme originale. Contrairement aux stents en acier inoxydable ou en cobalt-chrome qui reposent sur une déformation plastique permanente, le nitinol peut absorber les contraintes externes et le rebond, ce qui le rend bien adapté aux artères périphériques exposées à un mouvement continu.
La fabrication d'un échafaudage vasculaire en nitinol nécessite un contrôle précis de la géométrie, du traitement thermique et de la qualité de la surface. Le stent est découpé au laser à partir d'un tube en Nitinol, souvent à l'aide de lasers femtoseconde pour minimiser les dommages causés par la chaleur et les microfissures. Il subit ensuite un thermofixage à environ 450-550°C pour programmer sa forme finale. Après la découpe et le traitement thermique, l'électropolissage élimine les oxydes et les irrégularités de surface tout en créant une couche de dioxyde de titane (TiO₂) lisse et passivée. Cette surface plus lisse réduit la friction et l’adhésion des plaquettes tout en favorisant l’endothélialisation, ce qui est important pour la cicatrisation des vaisseaux à long terme.
Les artères périphériques, en particulier l'AFS et le segment passant par le canal de Hunter, sont soumises à un environnement biomécanique brutal et inflexible. À chaque pas d’un patient, ces vaisseaux sont soumis à des forces complexes et multidirectionnelles. Un stent métallique rigide placé dans cette zone dynamique subira rapidement une fatigue métallique, conduisant à une fracture catastrophique de l'entretoise et à une occlusion ultérieure du vaisseau.
Nous classons les principales forces agissant sur ces stents en quatre types distincts :
Torsion : Mouvements de torsion provoqués par la rotation de l’articulation de la jambe et du genou.
Flexion : flexion importante, en particulier derrière le genou, pendant la marche ou la position assise.
Extension : Étirement longitudinal de l’artère lors de l’extension du membre.
Compression : forces d'écrasement externes directes provenant de la musculature squelettique environnante se contractant contre le vaisseau.
Les propriétés superélastiques du nitinol permettent au stent d'absorber efficacement ces forces multidirectionnelles. Le matériau peut supporter jusqu'à 8 % de déformation récupérable sans subir de déformation plastique permanente ni de défaillance structurelle. Pour garantir que la conception peut résister à des millions de cycles de marche au cours de la vie d'un patient, les ingénieurs s'appuient largement sur l'analyse par éléments finis (FEA). La modélisation informatique FEA simule les forces physiques exactes auxquelles le stent sera confronté in vivo. Cela permet aux concepteurs de prédire avec précision la durée de vie en fatigue, d'identifier les points de concentration de contraintes élevées à des jonctions d'entretoises spécifiques et d'optimiser la géométrie globale avant le début de la fabrication clinique et des essais sur l'homme.
Le succès clinique et la perméabilité à long terme d'un échafaudage auto-expansible dépendent de l'équilibre délicat entre deux forces mécaniques distinctes : la force chronique vers l'extérieur (COF) et la force de résistance radiale (RRF). Le nitinol présente une propriété biomécanique unique connue sous le nom de boucle d'hystérésis. Lors du tracé de la contrainte par rapport à la déformation, la force requise pour comprimer le stent (le plateau de chargement) est nettement supérieure à la force que le stent exerce lors de son expansion (le plateau de déchargement). Cette hystérésis est cliniquement vitale.
Force biomécanique |
Définition |
Fonction clinique |
Profil cible idéal |
|---|---|---|---|
Force extérieure chronique (COF) |
Pression continue et douce vers l'extérieur que le stent exerce contre la paroi artérielle après son déploiement. |
Maintient la perméabilité de la lumière et garantit que le stent reste apposé à la paroi du vaisseau au fil du temps. |
Faible. Un faible COF évite un traumatisme mécanique excessif de l'intima, réduisant ainsi la réponse inflammatoire et limitant l'hyperplasie néointimale. |
Force résistive radiale (RRF) |
La capacité structurelle du stent à résister aux forces de compression externes. |
Empêche le vaisseau de s'effondrer sous la pression de contractions musculaires ou d'un traumatisme externe. |
Haut. Un RRF élevé garantit que l'échafaudage peut maintenir l'artère ouverte même dans les zones anatomiques gravement malades ou comprimées. |
Cette boucle d'hystérésis permet au stent de fournir un RRF robuste et élevé pour empêcher le vaisseau de s'effondrer sous la pression externe, tout en maintenant simultanément un faible COF. Si la conception d'un stent ne parvient pas à atteindre cet équilibre et exerce un COF élevé, cela provoquera de profondes blessures de l'intima. La réponse physiologique à ce barotraumatisme continu est une prolifération rapide des cellules musculaires lisses, conduisant à une hyperplasie intimale sévère et éventuellement à une resténose.
Les artères humaines ne sont pas des tuyaux statiques et rigides. Ce sont des structures dynamiques, pulsatiles et naturellement effilées. Un échafaudage auto-extensible s'adapte à ces variations anatomiques. À mesure que l'artère se dilate et se contracte à chaque battement cardiaque systolique et diastolique, la structure flexible du nitinol fléchit à l'unisson avec la paroi vasculaire. Étant donné que le stent est intentionnellement surdimensionné par rapport au diamètre du vaisseau cible (généralement de 1 à 2 millimètres), il maintient une apposition constante et sécurisée contre l'intima, même dans les segments artériels très coniques.
Le dimensionnement optimal est un paramètre procédural strict. Si un opérateur surdimensionné de manière agressive le stent (par exemple, en plaçant un stent de 8 mm dans un vaisseau de 5 mm), le COF élevé qui en résulte étire la couche médiale de l'artère. Un dimensionnement approprié équilibre le besoin mécanique d’une apposition sécurisée des parois et d’une résistance à la migration avec le risque biologique d’inflammation induite mécaniquement. Nous nous appuyons sur une échographie intravasculaire précise (IVUS) ou une angiographie vasculaire quantitative pour déterminer le diamètre exact du vaisseau de référence avant de sélectionner la taille du stent.
Contrairement aux stents expansibles à ballon qui sont sertis sur un ballon dégonflé, un dispositif auto-extensible est limité à un cathéter de pose multicouche spécialisé. L'architecture de ce système de pose comprend généralement une tige interne flexible qui maintient le stent en place et une gaine de contrainte externe qui comprime étroitement la structure en nitinol. Des marqueurs radio-opaques en tantale ou platine-iridium sont positionnés à la fois sur la tige interne et sur les extrémités du stent. Ces marqueurs permettent à l'opérateur de visualiser clairement le dispositif sous fluoroscopie.
Le déploiement se produit lorsque l'opérateur rétracte physiquement la gaine extérieure. À mesure que la contrainte mécanique est supprimée, l’échafaudage en nitinol se dilate de manière autonome jusqu’à atteindre son diamètre prédéfini, s’ancrant à la paroi du vaisseau. Historiquement, les systèmes de distribution utilisaient un simple mécanisme « pincer et tirer », obligeant l'opérateur à retirer manuellement la gaine extérieure tout en essayant de maintenir la tige intérieure parfaitement stable. Les systèmes modernes utilisent désormais des poignées avancées à micro-engrenages ou à molette. Ces conceptions ergonomiques et mécaniques permettent un déploiement par micro-étapes d’une seule main, améliorant considérablement le contrôle de l’opérateur et la précision spatiale.
Un déploiement précis nécessite le strict respect de techniques procédurales standardisées. Les opérateurs doivent établir une plate-forme de cathéter stable et utiliser une visualisation fluoroscopique continue et de haute qualité pour surveiller le comportement du stent à sa sortie de la gaine. L'un des principaux défis procéduraux lors du déploiement est le raccourcissement ou le « saut ». À mesure que le stent se dilate radialement pour rejoindre la paroi du vaisseau, il se raccourcit naturellement longitudinalement. Ce déplacement dynamique peut provoquer un saut de l'extrémité distale vers l'avant ou vers l'arrière, entraînant un échec géographique où le segment malade reste découvert.
Pour exécuter un déploiement précis, les opérateurs suivent une séquence spécifique :
Rincer soigneusement le système d'administration avec une solution saline héparinée pour éliminer toute embolie gazeuse emprisonnée.
Avancez le cathéter de pose sur un fil-guide de 0,014' ou 0,035' sous guidage fluoroscopique jusqu'à la lésion cible.
Alignez précisément les marqueurs radio-opaques proximaux et distaux avec les zones d'atterrissage prévues, en tenant compte du pourcentage de raccourcissement indiqué par le fabricant.
Maintenez une légère tension vers l’avant sur la tige interne pour épingler l’extrémité distale du stent à la paroi du vaisseau.
Actionnez la poignée à micro-engrenage pour rétracter lentement la gaine extérieure, permettant ainsi au stent de s'ouvrir et de s'ancrer.
Confirmez l’expansion complète et l’apposition murale complète par angiographie avant de retirer soigneusement le système de pose.
L’alignement précis des marqueurs radio-opaques avec la zone d’atterrissage cible n’est pas négociable. Cela est particulièrement vrai lors du traitement de lésions ostiales ou de maladies hautement focales, où la précision millimétrique dicte le succès immédiat de la procédure et les résultats cliniques à long terme.
Les dimensions physiques des entretoises en nitinol influencent directement la cicatrisation biologique et la dynamique des fluides à l’intérieur du vaisseau. L'ingénierie moderne a réduit l'épaisseur des entretoises de plus de 100 microns à 60-80 microns. Les conceptions à entretoises fines réduisent considérablement le rapport métal/artère global. Moins de métal signifie moins de turbulences d’écoulement, moins d’altérations des contraintes de cisaillement et une empreinte de corps étranger plus petite. Les données cliniques démontrent systématiquement que des entretoises plus fines favorisent une endothélialisation plus rapide et plus uniforme, permettant au corps d'incorporer naturellement le stent dans la paroi vasculaire.
À l'épaisseur des entretoises s'ajoute l'importance du coefficient de frottement de la surface. Une surface de stent en métal nu avec un faible coefficient de friction minimise les forces de grattage, de gougeage et de cisaillement contre l'endothélium délicat pendant la phase d'expansion. La réduction de cette lésion initiale aiguë de la paroi vasculaire est directement corrélée à une diminution des taux d’hyperplasie néointimale. Une surface lisse garantit que le stent glisse en place plutôt que de déchirer la muqueuse intimale, préservant ainsi les barrières biologiques naturelles du vaisseau contre la thrombose.
La géométrie du stent détermine la flexibilité, la résistance radiale et les capacités de couverture de la plaque du dispositif. Les conceptions de nitinol sont largement classées en configurations à cellules ouvertes et à cellules fermées, chacune offrant des avantages biomécaniques distincts en fonction de la cible anatomique.
Caractéristique de conception |
Géométrie à cellules ouvertes |
Géométrie à cellules fermées |
|---|---|---|
Flexibilité et conformabilité |
Exceptionnellement élevé. S'adapte facilement aux vaisseaux tortueux et aux virages serrés sans se plier. |
Modéré à faible. A tendance à redresser le navire et peut se tordre dans les virages serrés. |
Force radiale |
Force radiale vers l'extérieur inférieure en raison des pics de jambe de force non connectés. |
Résistance radiale plus élevée et uniforme. Excellent pour résister à une forte compression externe. |
Couverture de la plaque |
Modéré. Risque de prolapsus de plaque à travers les entretoises ouvertes dans les lésions friables. |
Excellent. Un réseau d'entretoises dense piège la plaque friable et empêche l'embolisation distale. |
Résistance aux fractures |
Résistance élevée dans les zones de flexion (par exemple derrière le genou) grâce au mouvement indépendant des jambes de force. |
Risque plus élevé de fracture dans les zones mobiles en raison de la structure cellulaire rigide et interconnectée. |
La sélection dépend entièrement de la morphologie de la lésion et de sa localisation anatomique. Les vaisseaux très tortueux ou les zones de flexion extrêmes nécessitent des conceptions à cellules ouvertes pour éviter les torsions et les fractures mécaniques. À l’inverse, les segments droits gravement malades avec une plaque friable et instable bénéficient de l’échafaudage uniforme et de la couverture supérieure d’une géométrie à cellules fermées.
Les principales indications de la technologie auto-expansive comprennent la maladie fémoro-poplitée, les syndromes de compression de la veine iliaque et la sténose de l'artère carotide. Ces régions anatomiques partagent un trait commun : elles sont soumises à des forces externes continues, à des changements de posture et à une compression musculaire qui écraseraient facilement un stent rigide. Cependant, des limites anatomiques existent. Dans les lésions fortement calcifiées, inflexibles ou dures comme la pierre (telles que les lésions TASC II C et D), un stent auto-extensible n'a pas la force radiale aiguë et immédiate nécessaire pour briser l'anneau de calcium. Ces scénarios difficiles nécessitent une préparation agressive des vaisseaux avec des ballons inciseurs, une lithotripsie intravasculaire (IVL) ou une athérectomie avant la pose du stent pour garantir une expansion complète.
Lorsqu'ils comparent les stents auto-extensibles aux stents expansibles par ballonnet, les opérateurs doivent constamment mettre en balance la précision du déploiement et la résistance à l'écrasement. Les stents expansibles par ballonnet offrent une précision millimétrique, ce qui les rend idéaux pour les lésions ostiales (telles que les artères rénales ou mésentériques) où le stent ne doit pas dépasser dans le flux aortique principal. Cependant, ils subissent une déformation catastrophique et permanente s’ils sont comprimés. Les variantes du nitinol sacrifient un petit degré de précision de déploiement en échange d'une résistance à l'écrasement et d'une flexibilité dynamique inégalées, ce qui les rend largement supérieures pour les lésions longues et diffuses dans les lits vasculaires mobiles.
Pour optimiser les résultats cliniques et la sélection des appareils, exécutez les étapes suivantes :
Vérifiez votre inventaire actuel pour connaître les spécifications d'épaisseur des jambes de force et demandez des données de résistance à la fatigue FEA à vos fournisseurs.
Mettre en œuvre une formation pratique obligatoire sur simulateur pour tous les opérateurs utilisant de nouveaux systèmes de livraison à micro-engrenages afin d'éviter les erreurs géographiques.
Standardisez les protocoles de préparation des vaisseaux, en incorporant la lithotritie intravasculaire ou les ballons de notation avant d'échafauder les lésions fortement calcifiées.
Examinez la revascularisation des lésions cibles (TLR) sur 3 ans et les taux de fractures structurelles lors de l'évaluation des nouveaux contrats avec les fournisseurs.
R : Un stent auto-extensible est retenu dans une gaine et s'ouvre de manière autonome lors de sa libération, en utilisant des alliages à mémoire de forme comme le nitinol pour résister à la compression externe. Un stent extensible à ballonnet est monté sur un ballon dégonflé, nécessitant un gonflage actif à haute pression pour déformer de manière permanente le métal rigide dans une position ouverte.
R : Il repose sur la superélasticité et la mémoire de forme. L'alliage de nitinol est thermofixé dans sa forme expansée lors de la fabrication. Lorsqu'il est comprimé dans un cathéter, il subit un changement de phase cristalline en martensite. Une fois libéré à température corporelle, il reprend instantanément sa structure austénitique programmée et reprend sa forme.
R : COF est la pression extérieure continue et douce que le stent exerce contre la paroi artérielle après son déploiement. Un faible COF est nécessaire pour maintenir la perméabilité de la lumière sans provoquer de traumatisme mécanique excessif, qui pourrait autrement déclencher une inflammation grave et accélérer la resténose.
R : Un déploiement précis nécessite une visualisation fluoroscopique continue. Les opérateurs utilisent des poignées de distribution avancées à micro-engrenages pour rétracter lentement la gaine extérieure tout en maintenant la tension vers l'avant sur la tige intérieure. Cela garantit que les marqueurs radio-opaques s'alignent parfaitement avec la zone d'atterrissage cible, évitant ainsi les ratés géographiques ou les raccourcis.
R : Les fractures se produisent en raison de contraintes biomécaniques extrêmes et répétitives telles que la torsion, la flexion et la compression, en particulier dans les zones dynamiques comme l'artère poplitée. Une mauvaise géométrie du stent, un surdimensionnement excessif ou le chevauchement de plusieurs stents peuvent accélérer la fatigue du métal et entraîner une défaillance structurelle.
R : Des entretoises plus fines réduisent le rapport métal/artère, minimisant ainsi la turbulence du flux et favorisant une endothélialisation plus rapide. Un faible coefficient de friction sur la surface du stent réduit les blessures par grattage de la paroi vasculaire pendant l'expansion, ce qui réduit directement le risque d'hyperplasie néointimale et de resténose.